中国のロボット産業が急速に存在感を高めている。
国際ロボット連盟(IFR)によると、2025年に中国で新たに導入された産業用ロボットは35万4000台。世界全体の59%を中国1カ国で占めた。
そのうち中国メーカーによる供給は19万5000台に達し、中国国内でのシェアは55%。一方、日本の新規導入は3万6219台で前年比19%減となり、米国に抜かれて世界3位となった。
川崎重工も、この競争を強く意識している。
2026年5月の決算説明会で、橋本康彦社長はロボット事業について、
「一般の中国製のロボットと戦わないといけない」
と発言している。
さらに中国市場では、中国企業との合弁会社を通じて「ほとんど中国の部品」を使った低コストモデルまで開発し、市場投入を進めているという。
もちろん、ここで語られている産業用ロボットと、人が乗る4脚モビリティーは同じ市場ではない。
ただ、世界のロボット産業が大きく動く中で、川崎重工が次の事業として本格開発を始めたものの一つが「CORLEO(コルレオ)」だ。
万博の展示物から、2035年の事業へ
CORLEOは、川崎重工が2025年の大阪・関西万博に向けて考案した。
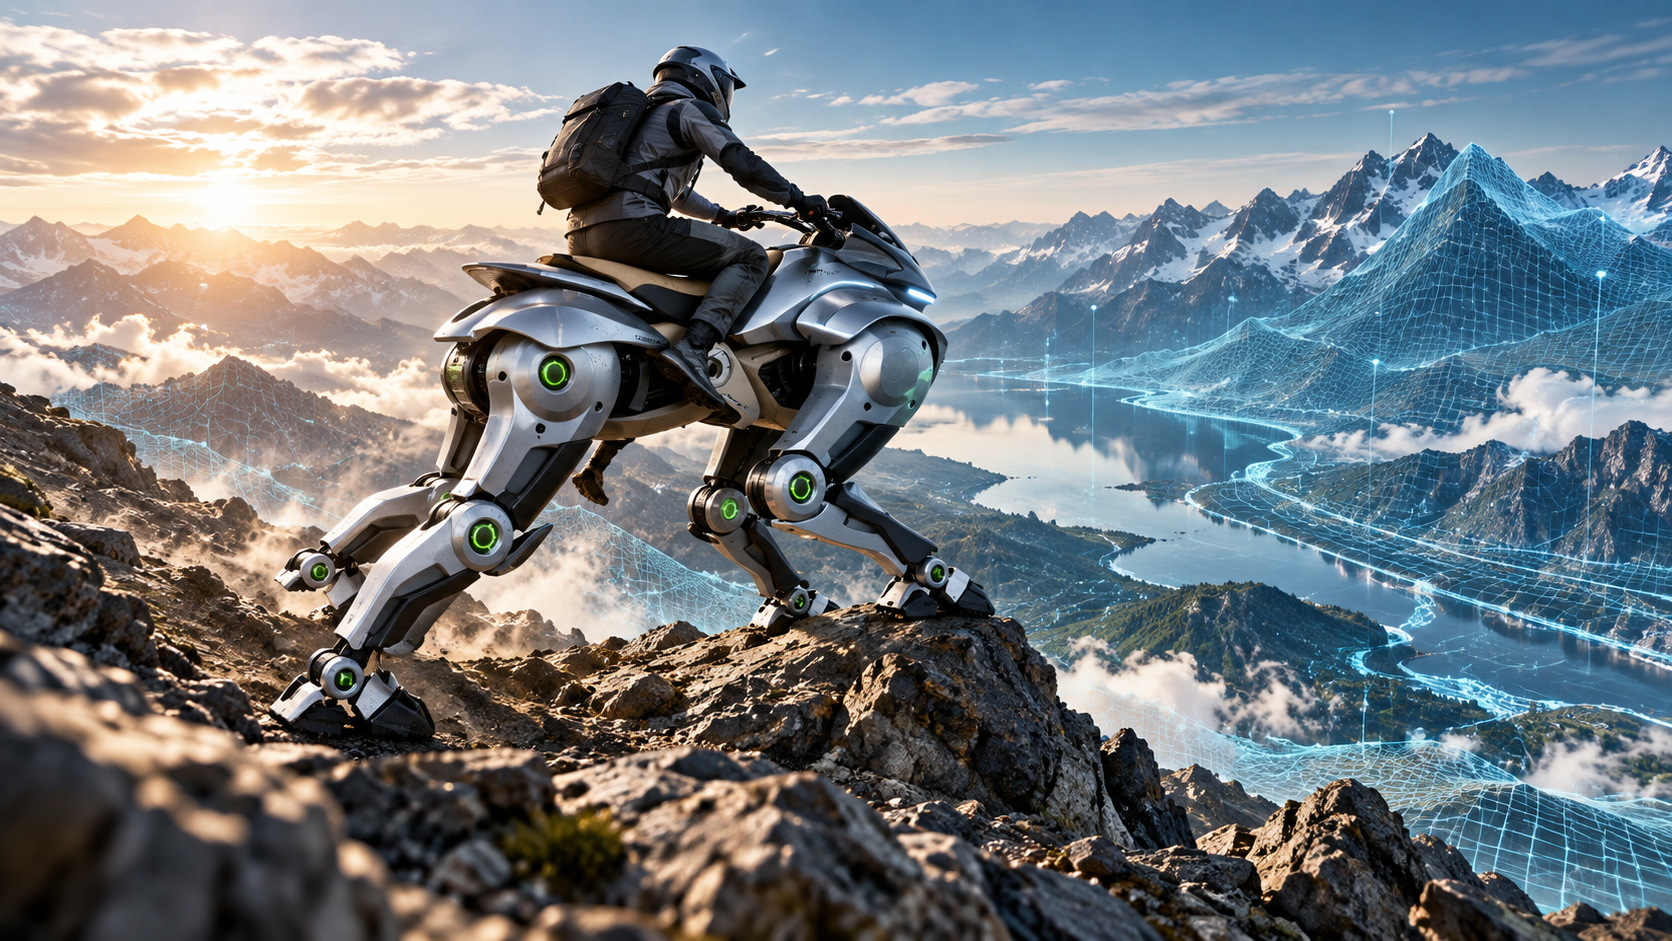
4本の脚による悪路走破能力と、Kawasakiがモーターサイクルで培ってきた操縦性を組み合わせ、人間が乗馬のように重心を動かして操縦する。
川崎重工はこれを「RMV(Robotic Multi-legged Vehicle)」という新しいカテゴリーの乗り物として開発している。
当初は万博のコンセプトモデルだった。
ところが海外を含めて大きな反響があり、橋本社長によればCORLEO関連のSNS投稿は累計12億リーチに達した。共同開発の申し出も複数あり、川崎重工は2025年12月、社長直轄の「SAFE ADVENTURE事業開発チーム」を設置して製品化へ踏み出した。
ロードマップはすでに決まっている。
2027年にライディングシミュレーターを完成。
2030年にはサウジアラビア・リヤド万博で新型CORLEOを披露し、実際に人がまたがれる段階へ進む。万博警備員の会場内モビリティーとしての採用も狙う。
そして2035年には、歩行、走行、ジャンプ、オフロード対応を備えたCORLEOを、観光・レジャー業界を中心に投入する計画だ。川崎重工は別の公式記事で「2035年の販売開始を見据え」と表現している。
さらに橋本社長は、CORLEOやライディングシミュレーターなどを含むSAFE ADVENTURE関連事業について、2040年に約3000億円規模を見据えている。
万博の一発ネタで終わらせる規模ではない。
ただし「NVIDIAのAIが歩かせる」わけではない
CORLEOにはNVIDIAの技術が使われる。
ここだけ聞くと、AIが4本の脚を自律的に操って山を走るような印象を受ける。
実際の開発思想は少し違う。
川崎重工の開発陣は、
「AIでは歩かせない」
と説明している。
まず川崎重工側で、機体、センサー、制御、アクチュエーター、地面との接触、人間の重心移動までをモデル化する。
CORLEOの基本動作そのものを、最初からAI任せにするわけではない。
現在公表されている設計では、4脚の動きはトルク制御と1ミリ秒以下の制御周期を持つコントローラーで同期制御する。
さらにライダーの技量に応じて自律制御の介入量を変える「適応型共有制御」を採用する。初心者なら危険な動きを強く抑え、熟練者にはある程度の自由を残す仕組みだ。
AIは、その上に乗る。
NVIDIAで「物理法則のある山」を作る
CORLEOの開発でNVIDIAが大きな役割を持つのが、仮想空間だ。
川崎重工は2027年に完成予定のライディングシミュレーターを、実機開発そのもののプラットフォームとして使う。
7月の開発説明会では、NVIDIAの世界モデル基盤「Cosmos」や物理エンジン「Newton」を活用し、凹凸があり、滑ったり崩れたりするオフロードコースを仮想空間に構築する計画が示された。
ここで作るのは、単なるきれいな山のCGではない。
足を置けば地面から反力が返ってくる。
岩には摩擦がある。
砂利は滑る。
足場が崩れることもある。
脚を着地させれば機体に衝撃が伝わり、その上に乗っている人間の姿勢も変わる。
NewtonはNVIDIA、Google DeepMind、Disney Researchが共同開発した物理エンジンで、ロボットの接触、摩擦、剛体・軟体、アクチュエーターなどを仮想空間で計算するための技術だ。
Cosmosは、ロボットや自動運転などのフィジカルAI向けに、現実世界を理解し、将来の状態を予測したり、仮想環境や学習データを生成したりする世界モデルの基盤になる。
川崎重工も、モデルベース開発とAIを組み合わせ、仮想空間で何千回もの走行を行うとしている。
転倒、衝撃、極限の地形。
現実なら壊れるかもしれない試験を、仮想空間なら何度でも繰り返せる。
しかも最終的には人を乗せる機械だ。
危険な失敗を実機より先に大量に経験できる意味は大きい。
仮想のCORLEOと、本物のCORLEOは同じようには動かない
ただし、どれだけ精密なシミュレーションを作っても、現実を完全には再現できない。
岩の硬さ。
泥の滑り方。
部品の個体差。
センサーのノイズ。
ライダーの予想外の動き。
仮想空間ではうまく動いたのに、実機では違う動きをする。
これが「Sim-to-Realギャップ」だ。
CORLEOでは、この差そのものをAIで扱う。
実機試験から仮想モデルとのズレを取得し、設計へ戻す。特に脚が地面に接触する瞬間など、数式だけでは処理しきれない不確実な挙動には強化学習も利用する。
開発陣は、この考え方を「完璧は狙わない、後片付けはAIに」と表現している。
つまりNVIDIAの役割は、CORLEOというロボットそのものを作ることではない。
川崎重工が作る機械を、現実に出す前に何千回、何万回と鍛える世界を作る。
ここが重要になる。
川崎重工が先にCORLEOを作り、あとから米国のAIを取り込んだ
CORLEOはNVIDIAや米国側から持ち込まれた企画ではない。
大阪・関西万博へ向け、川崎重工自身が考案したものだ。
その後に製品化を決め、フィジカルAIを開発工程へ取り込んでいる。
2026年5月、川崎重工は米シリコンバレーに「Kawasaki Physical AI Center San Jose」を開設した。
目的について同社自身が「AI・半導体分野における日米連携を加速するため」と説明し、NVIDIA、Microsoft、Analog Devices、富士通などとの協業を進めている。
CORLEOも、フィジカルAIを組み合わせる対象製品として明記された。
さらに川崎重工はNVIDIAの「Cosmos Coalition」への参加意思も表明している。
日本側が機械を作り、米国のAI・シミュレーション基盤を取り込む。
その組み合わせが、かなり分かりやすく現れているのがCORLEOでもある。
日本政府も「米中に並ぶ第三極」を目指す
これは川崎重工一社だけの動きでもない。
経済産業省は2026年のAIロボティクス戦略で、ロボット分野では米中を中心に巨大資本を持つ企業が参入し、競争軸がAIだけでなく、データ、計算資源、制御系、駆動系、量産能力まで含む産業システム全体へ移っていると分析している。
目標として掲げたのは、2040年に日本を「米中に並ぶ第三極」とし、世界シェア3割超、20兆円規模の市場を獲得すること。
AIロボティクスを、産業競争力だけでなく経済安全保障にも関わる分野として位置づけている。
経産省の別資料では、現在の政策・市場動向が続けば、2040年の多用途ロボット市場で中国が半分以上を獲得するとの民間予測も紹介されている。
そして、ここで想定されている多用途ロボットには、ヒューマノイドだけでなく4足歩行型も含まれている。
CORLEOが中国との競争を目的として生まれたわけではない。
しかし、川崎重工がこれをコンセプトで終わらせず事業化へ進める現在、中国ロボット産業の急成長と、日米のフィジカルAI連携という大きな流れが同時に進んでいる。
燃料は333ccの「水素2ストローク」
CORLEOは電動アクチュエーターで脚を動かすが、現在公表されている設計では、大容量バッテリーだけで動かす構成ではない。
搭載するのは333ccの発電用水素エンジン。
しかもターボチャージャー付き2ストロークだ。
エンジンで直接脚を動かすのではなく、水素エンジンで発電し、その電力で4脚と胴体のアクチュエーターを駆動するシリーズハイブリッド構成になっている。
水素は後脚部分の水素吸蔵合金製キャニスターに貯蔵する。
キャニスターは取り外して交換でき、予備を持っていれば交換による燃料補給も可能という設計だ。
ロボティクス、モーターサイクル、そして川崎重工が長年取り組んできた水素。
CORLEOは、同社が持つ複数の技術を一つの乗り物に集めたプロジェクトでもある。
ただし、これは現在公表されている開発仕様であり、2035年の量産車が同じ仕様になると決まったわけではない。
最高速度はまだ公表されていない
CORLEOの最高速度は、現時点では公式発表されていない。
車重、航続距離、水素搭載量、価格なども未公表だ。
そもそもCORLEOは、舗装路で最高速やコーナリング速度を競う乗り物として設計されているわけではない。
4本の脚で障害物をまたぎ、段差を越え、岩場を進み、場合によってはジャンプする。
最高速度以上に、登坂能力、段差越え、姿勢回復、着地安定性、狭い場所での方向転換などが重要な性能指標になる可能性がある。
現在公開されている実物大モデルも、山を実際に走る完成車ではない。
川崎重工のロードマップ上でも、2030年が「実機に人がまたがることのできるフェーズ」とされている。
公道を走るなら、法律も追いつく必要がある
2035年に販売が始まっても、日本の一般道をそのまま走れるとは限らない。
警察庁の現在の整理では、搭乗型移動支援ロボットは出力や構造によって自動車や原動機付自転車として扱われ、区分に応じて免許や保安装備などが必要になる。
また2026年には、二足や四足など脚で移動するロボットについても、公道実証の仕組みが整備された。
ただし、これは主に歩道走行型ロボットのための制度で、人を乗せて走り、跳ぶCORLEOとは別物だ。
将来CORLEOを一般道へ出すなら、どの車両区分にするのか、免許はどうするのか、保安基準をどう設定するのかという問題が出てくる。
方向指示器や警音器など、現在の未来的なデザインとは少々相性の悪い現実的な装備についても考えなければならない。
川崎重工が2035年の最初の市場として観光・レジャーを想定しているのは、こうした面から見ても合理的だ。
2035年、本当に「乗り物」になっているか
CORLEOはまだ完成していない。
だからこそ面白い。
中国がロボット産業で猛烈に伸びる。
川崎重工の社長は、中国製ロボットとの競争を明言する。
日本政府も米中に並ぶロボット産業の一角を取りに行く。
その中で川崎重工は、自社が持つロボティクス、モーターサイクル、水素の技術を組み合わせ、さらにNVIDIAのフィジカルAIを開発環境へ取り込んだ。
NVIDIAがCORLEOを作るわけではない。
川崎重工が作るCORLEOを、現実に出す前に徹底的に鍛える「もう一つの世界」をNVIDIAと作る。
2027年はシミュレーター。
2030年はリヤド万博。
2035年は販売開始。
そのとき、現在CGの中で山を駆けているCORLEOが、本当に人を乗せて岩場を走り、跳ぶ乗り物になっているのか。
これから約10年、その過程そのものが一つの見どころになりそうだ。